

Time-of-Flight of ultrasoon — hoe meet u de vulgraad van een container?
Ultrasoon of Time-of-Flight voor het meten van de vulgraad? Wat bepaalt werkelijk de beste keuze: de geometrie van de container, het soort afval en de montageplaats.
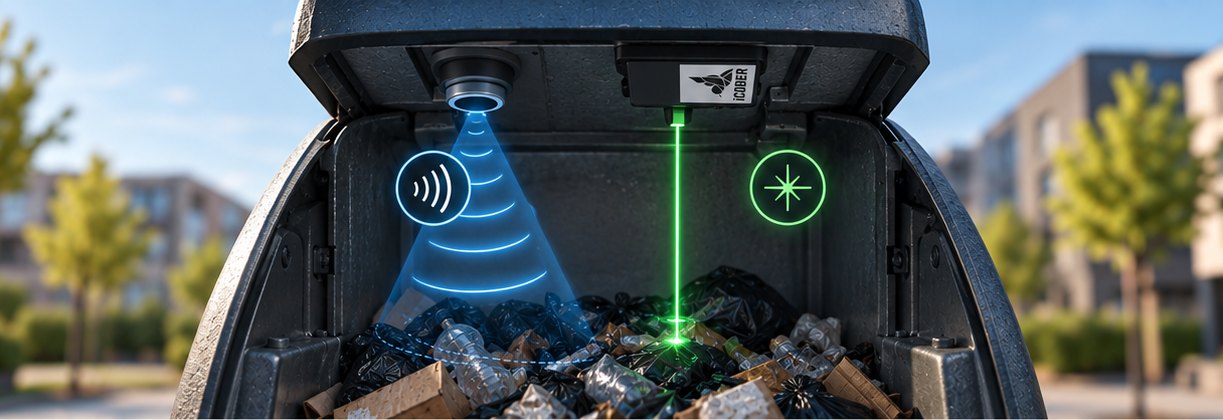
Een vulgraadsensor weegt het afval niet en “ziet” niet hoeveel kilogram er in de container ligt. Hij doet iets veel eenvoudigers: hij meet de afstand tussen de sensor en het afvaloppervlak. Hoe kleiner de afstand, hoe hoger de vulgraad.
Voor zo'n meting kunnen verschillende technologieën worden gebruikt. Twee veelgebruikte methoden zijn ultrasone meting en optische Time-of-Flight (ToF).
Het principe is vergelijkbaar: er wordt een signaal richting het afval gestuurd en op basis van de terugkeer van dat signaal wordt de afstand bepaald. Het verschil zit in het soort signaal. Een ultrasone sensor gebruikt geluidsgolven, terwijl Time-of-Flight licht gebruikt.
Precies dat verschil bepaalt hoe de sensor zich in een echte container gedraagt.
Een brede bundel tegenover een smaller meetveld
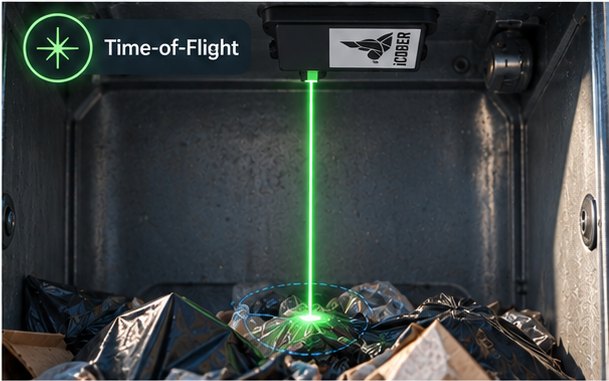
Dit is een van de belangrijkste praktische verschillen.
Ultrasone golven verspreiden zich binnen een bepaalde bundel. Hoe groter de afstand tot de sensor, hoe groter het gebied dat binnen het meetveld kan vallen. De exacte breedte hangt uiteraard af van de constructie van de gebruikte transducer.
Een uitstekende afvalzak, een constructiedeel van de container of een ander obstakel binnen dit gebied kan een sterke echo veroorzaken en daarmee het meetresultaat beïnvloeden.
Ook optische ToF-sensoren meten geen ideaal wiskundig punt. Ze hebben een bepaald gezichtsveld, de FoV (Field of View), dat afhankelijk is van de specifieke sensor en configuratie.
Dit gezichtsveld kan echter aanzienlijk smaller en beter beheersbaar zijn dan het meetgebied van een typische ultrasone sensor. Daardoor kan de meting gemakkelijker precies worden gericht op het deel waar het afvaloppervlak moet worden gemeten.
Dat is belangrijk, omdat de inhoud van een container bijna nooit een perfect vlak oppervlak vormt.
Waarom is de geometrie van de container belangrijk?
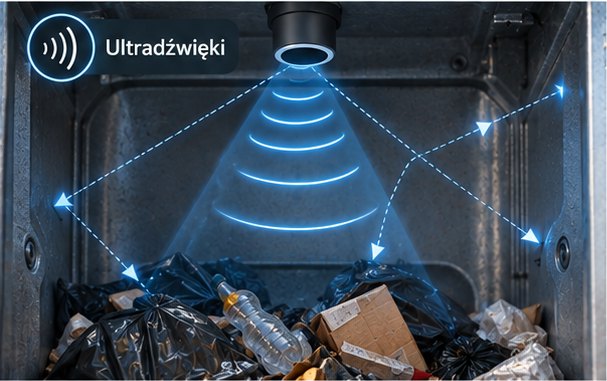
In een echte container beweegt het signaal niet door een lege laboratoriumruimte. Binnenin bevinden zich wanden, steunen, randen, constructiedelen en natuurlijk het afval zelf.
Bij ultrasone meting kunnen al deze onderdelen extra reflecties veroorzaken. Fabrikanten van ultrasone sensoren besteden daarom veel aandacht aan de montageplaats, de bundelbreedte en mogelijke obstakels binnen het meetveld.
In een metalen container kan dit probleem extra zichtbaar zijn, omdat harde oppervlakken geluidsgolven zeer goed reflecteren.
Dat betekent niet dat ultrasone sensoren niet in metalen containers werken. Een goed gekozen sensor, een geschikte montageplaats en passende signaalfiltering kunnen zeer goede resultaten opleveren. Het betekent wel dat de geometrie van de binnenruimte grote invloed heeft op de meetkwaliteit.
Bij optische ToF is het gemakkelijker om het waargenomen gebied te beperken en de meting op een specifiek deel van de containerinhoud te richten.
Welke andere factoren beïnvloeden ultrasone metingen?
Het soort oppervlak. Zachte, poreuze of onregelmatige materialen kunnen een zwakkere of sterker verspreide echo geven dan een hard, vlak oppervlak. In een textielcontainer is dat geen uitzonderlijke situatie, maar de normale gebruiksomstandigheid.
Temperatuur. De geluidssnelheid in lucht verandert met de temperatuur. Een nauwkeurig ultrasoon systeem moet met dit effect rekening houden of passende temperatuurcompensatie toepassen.
Obstakels. Een constructiedeel binnen de bundel kan als meetdoel worden gezien. Daarom is de juiste plaatsing van de sensor net zo belangrijk als de sensor zelf.
Zwakke of meervoudige echo's. Het algoritme moet bepalen welk ontvangen signaal overeenkomt met het werkelijke afvaloppervlak. Bij een complexe geometrie is dat niet altijd vanzelfsprekend.
Ook ToF heeft beperkingen
Time-of-Flight is geen technologie zonder beperkingen. Optische ToF is onder meer afhankelijk van de reflectiviteit van het gemeten oppervlak, het omgevingslicht, vervuiling van de optiek en het gezichtsveld van de sensor.
Een oppervlak dat zeer weinig licht reflecteert, kan het maximale bruikbare meetbereik beperken. Ook fel licht dat rechtstreeks op de sensor valt, kan de meetomstandigheden verslechteren.
In een gesloten container is de invloed van zonlicht meestal kleiner dan in een open toepassing. Toch moet bij het ontwerp rekening worden gehouden met de manier waarop het apparaat wordt gemonteerd.
Er bestaat daarom geen technologie die onder alle omstandigheden zonder voorbehoud de beste kan worden genoemd. Het volledige systeem telt: de sensor, container, afvalstroom, montageplaats en verwerking van de gegevens.
Vergelijk technologieën niet aan de hand van één getal
Er zijn vergelijkingen te vinden waarin ultrasoon een bepaalde nauwkeurigheid krijgt en ToF een andere. Dat is een te sterke vereenvoudiging: zulke parameters horen bij een specifieke sensor die onder bepaalde omstandigheden is getest, niet bij de volledige technologie.
In plaats van universele percentages kunt u beter de eigenschappen vergelijken die in een echte container relevant zijn:
| ultrasoon | Time-of-Flight | |
|---|---|---|
| meetmedium | geluidsgolf | licht |
| meetveld | breed, afhankelijk van de vorm van de bundel | smaller — de sensor observeert een geselecteerd deel van de binnenruimte |
| objecten in het meetveld | veroorzaken extra echo's die van het afval moeten worden onderscheiden | zijn alleen relevant wanneer ze zich in de lichtbundel bevinden |
| luchttemperatuur | beïnvloedt de geluidssnelheid | heeft niet op dezelfde manier invloed |
| slecht reflecterend oppervlak | meestal niet relevant | kan het meetbereik beperken |
| omgevingslicht | niet relevant voor het meetprincipe | kan de prestaties beïnvloeden |
| metalen wanden | kunnen akoestische reflecties veroorzaken | geen akoestische reflecties |
Wat hebben wij gekozen en waarom?
In iCober Bin Sensor gebruiken we Time-of-Flight. Niet omdat ultrasoon een slechte technologie is — in veel toepassingen werkt het uitstekend.
Voor ons was vooral de gebruiksomgeving van belang: afvalcontainers, waaronder metalen containers en ondergrondse en semi-ondergrondse containers, met een onregelmatig oppervlak van de inhoud.
We wilden het gebied waaruit de meting afkomstig is zo goed mogelijk beheersen en de invloed van objecten daarbuiten beperken. ToF sluit goed aan op dat uitgangspunt.
In de praktijk gebruiken we de STMicroelectronics VL53L4CX.
Eén meting is nog steeds niet voldoende
De keuze voor ToF lost één fundamenteel probleem niet op: afval vormt geen vlak oppervlak.
Recht onder de sensor kan toevallig een uitstekende afvalzak liggen. Even later kan die verschuiven. Het volgende stuk afval kan ernaast vallen, terwijl het werkelijk ingenomen volume in de container wel is toegenomen.
Eén afzonderlijke meting mag daarom niet automatisch als een nieuw vulgraadniveau worden beschouwd.
De constructie van de sensor helpt hierbij. De VL53L4CX kan meerdere doelen tegelijk detecteren. Als zich in het meetveld een uitstekende afvalzak bevindt met daaronder of daarachter het eigenlijke afvaloppervlak, detecteert het apparaat beide reflecties op verschillende afstanden in plaats van bij de eerste te stoppen. We hebben deze functie geïmplementeerd en door middel van metingen getest.
Bij iCober analyseren we een reeks metingen en het verloop ervan in de tijd, in plaats van ieder afzonderlijk resultaat als absolute waarheid te behandelen. Pas uit zo'n reeks ontstaat informatie die voor de afvalinzamelaar bruikbaar is.
Een goed voorbeeld is de textielcontainer in Gdynia, waar de inhoud van nature zeer onregelmatig ligt.
Wat kunnen ToF en ultrasoon allebei niet meten?
Noch ultrasoon, noch ToF meet de massa van het afval. Beide meten de afstand tot het oppervlak, waarna het systeem op basis daarvan de vulgraad schat.
Een container die voor de helft is gevuld met lichte verpakkingen en een container waarin zwaar afval tot dezelfde hoogte ligt, kunnen dus een vergelijkbare vulgraad tonen terwijl hun massa sterk verschilt.
Om de vulgraad naar kilogrammen om te rekenen, is een aanvullend model nodig dat is gebaseerd op de afvalstroom en historische gegevens. Ook dan blijft het een schatting en geen rechtstreekse meting van de massa.
We vragen dus niet alleen “ToF of ultrasoon?”. We vragen: wat meten we, in welke container en onder welke omstandigheden?
Hoe onze oplossing werkt: Vulgraadsensor — iCober Bin Sensor. Hoe u metingen in de praktijk gebruikt: Inzamelen op basis van vulgraad. Meer over het gebruik van de gegevens: Vulgraadsensor — inzamelen op basis van behoefte, niet volgens de kalender.
Technische bronnen: STMicroelectronics — VL53L4CX; MaxBotix — factoren die de nauwkeurigheid van een ultrasone sensor beïnvloeden (montage, bundelbreedte, obstakels en meervoudige echo's); akoestische reflecties in gebogen stalen tanks; Sensors 2022.