

Time-of-Flight eller ultralyd — hvordan måle fyllingsgraden i en beholder
Ultralyd eller Time-of-Flight for fyllingsgrad i avfallscontainere? Det avgjørende er geometrien, avfallstypen og monteringsstedet.
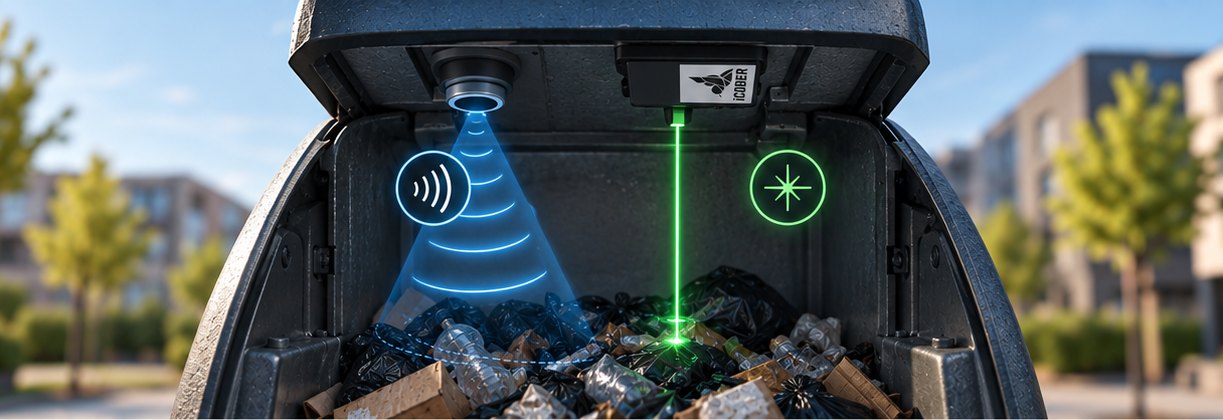
En fyllingssensor veier ikke avfallet og «ser» ikke hvor mange kilo som befinner seg i containeren. Den gjør noe langt enklere: den måler avstanden fra sensoren til overflaten av avfallet. Jo kortere avstand, desto fullere er containeren.
Flere teknologier kan brukes til dette. To vanlige metoder er ultralyd og optisk Time-of-Flight (ToF).
Prinsippet er det samme: et signal sendes mot avfallet, og retursignalet brukes til å beregne avstanden. Forskjellen ligger i signalet som brukes. Ultralyd bruker akustiske bølger. Time-of-Flight bruker lys.
Denne forskjellen påvirker hvordan sensoren fungerer inne i en virkelig avfallscontainer.
En kjegle mot et smalere måleområde
Dette er en av de viktigste praktiske forskjellene.
Ultralyd forplanter seg innenfor et bestemt strålemønster. Jo større avstanden fra sensoren er, desto større område kan havne innenfor strålen. Den faktiske bredden avhenger av sensoren og transduserens konstruksjon.
Hvis en utstikkende pose, en konstruksjonsdel eller en annen hindring gir et kraftig ekko innenfor dette området, kan den påvirke måleresultatet.
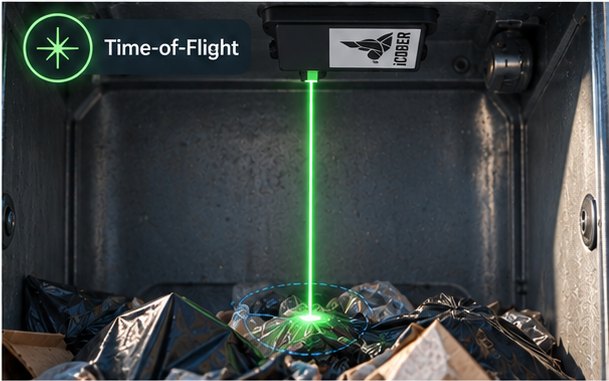
Optiske ToF-sensorer måler heller ikke i ett perfekt avgrenset punkt. De har et definert synsfelt — FoV (Field of View) som avhenger av sensoren og konfigurasjonen.
Dette feltet kan imidlertid være relativt smalt og i enkelte sensorer begrenses ytterligere ved hjelp av en Region of Interest (ROI). Dermed blir det enklere å rette målingen mot den delen av containeren der vi faktisk ønsker å måle avfallsoverflaten.
Dette er viktig fordi avfall nesten aldri danner en helt flat overflate.
Hvorfor containerens geometri er viktig
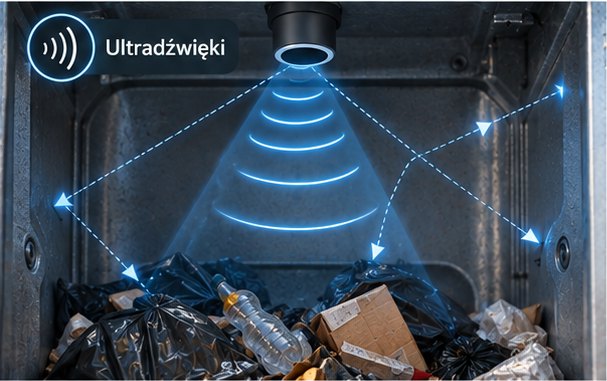
En sensor i en virkelig container arbeider ikke i et tomt laboratorium. På innsiden finnes vegger, fester, kanter, konstruksjonsdeler og selve avfallet.
Ved ultralyd kan disse elementene skape ekstra ekko. Derfor legger produsenter av ultralydsensorer stor vekt på monteringsposisjon, strålemønster og hindringer i måleområdet.
Dette kan være spesielt relevant i metallcontainere, fordi harde overflater reflekterer akustiske bølger godt.
Det betyr ikke at ultralyd ikke fungerer i metallcontainere. En riktig valgt sensor, god plassering og egnet signalfiltrering kan gi svært gode resultater. Men det betyr at geometrien inne i containeren kan ha stor betydning for målekvaliteten.
Med optisk ToF er det ofte enklere å begrense det observerte området og rette målingen mot en bestemt del av avfallet.
Hva annet påvirker ultralyd
Overflatens egenskaper. Myke, porøse eller uregelmessige materialer kan gi svakere eller mer diffuse akustiske ekko enn harde, flate overflater. I en tekstilcontainer er dette ikke et sjeldent tilfelle — det er normal drift.
Temperatur. Lydhastigheten i luft endrer seg med temperaturen. Et nøyaktig ultralydsystem bør derfor ta hensyn til dette eller bruke egnet temperaturkompensasjon.
Hindringer. En konstruksjonsdel innenfor sensorens stråle kan bli registrert som måleobjekt. Riktig plassering av sensoren er derfor like viktig som valg av sensor.
Svake eller flere ekko. Algoritmen må avgjøre hvilket av de mottatte signalene som faktisk kommer fra avfallsoverflaten. I kompliserte geometrier er dette ikke alltid åpenbart.
ToF har også begrensninger
Time-of-Flight er heller ikke uten begrensninger. Ytelsen til optisk ToF påvirkes blant annet av reflektansen til måleobjektet, omgivelseslys, smuss på optikken og sensorens synsfelt.
En overflate som reflekterer lite lys kan redusere den praktiske rekkevidden. Kraftig lys direkte mot sensoren kan også gjøre måleforholdene vanskeligere.
Inne i en lukket container er direkte sollys vanligvis mindre problematisk enn i et åpent miljø, men monteringen er fortsatt viktig.
Det finnes derfor ingen teknologi som uten videre kan kalles best. Det er hele systemet som teller: sensoren, containeren, avfallstypen, monteringsstedet og behandlingen av dataene.
Ikke sammenlign teknologier med ett tall
Det er lett å finne tabeller som oppgir én prosentvis nøyaktighet for ultralyd og en annen for ToF. Slike sammenligninger blir ofte for enkle: spesifikasjonene gjelder en bestemt sensor under bestemte testforhold, ikke hele teknologien.
For avfallscontainere er det mer nyttig å sammenligne egenskaper som faktisk påvirker installasjonen:
| ultralyd | Time-of-Flight | |
|---|---|---|
| målemedium | akustisk bølge | lys |
| måleområde | bredt, bestemt av strålens form | smalere — sensoren ser på en valgt del av rommet inni |
| objekter i måleområdet | gir ekstra ekko som må skilles fra avfallet | betyr noe bare hvis de står i strålens bane |
| lufttemperatur | påvirker lydhastigheten | påvirker ikke målingen på samme måte |
| lav optisk reflektans | vanligvis uten betydning | kan redusere praktisk rekkevidde |
| omgivelseslys | påvirker ikke det akustiske prinsippet | kan påvirke ytelsen |
| metallvegger | kan gi akustiske refleksjoner | ingen akustiske refleksjoner |
Hva vi valgte og hvorfor
iCober Bin Sensor bruker Time-of-Flight. Ikke fordi ultralyd er en dårlig teknologi — i mange bruksområder fungerer den svært godt.
Valget vårt skyldes miljøet enheten skal arbeide i: avfallscontainere, blant annet metallcontainere samt nedgravde og delvis nedgravde systemer med ujevne avfallsoverflater.
Vi ønsket å kontrollere måleområdet så presist som praktisk mulig og redusere påvirkningen fra konstruksjonsdeler utenfor dette området. ToF passer godt til denne tilnærmingen.
I praksis bruker vi STMicroelectronics VL53L4CX.
Én måling er fortsatt ikke nok
Valget av ToF løser ikke et annet grunnleggende problem: avfall danner ikke en flat overflate.
En pose kan stikke opp rett under sensoren. Senere kan den flytte på seg. Neste gjenstand kan havne ved siden av, selv om volumet som er opptatt i containeren faktisk har økt.
En enkelt måling bør derfor ikke automatisk bli den nye fyllingsverdien.
Selve sensorkonstruksjonen hjelper her. VL53L4CX gjenkjenner flere mål samtidig: ligger det en utstikkende pose i måleområdet med den egentlige avfallsoverflaten under eller bak, ser enheten begge refleksjonene på ulike avstander i stedet for å stoppe ved den første. Denne funksjonen har vi implementert og bekreftet med egne målinger.
Hos iCober analyserer vi en serie målinger og hvordan de utvikler seg over tid, i stedet for å behandle hver enkelt avlesning som en absolutt sannhet. Først da blir en avstandsmåling nyttig informasjon for operatøren.
Et godt eksempel er tekstilcontaineren i Gdynia, der innholdet naturlig danner en svært ujevn overflate.
Hva ingen av teknologiene måler
Verken ultralyd eller ToF måler massen av avfallet. De måler avstanden til overflaten, og systemet bruker denne avstanden til å beregne fyllingsgraden.
En container som er halvfull av lett emballasje og en container som er fylt til samme høyde med tungt materiale, kan derfor vise omtrent samme fyllingsgrad selv om vekten er helt forskjellig.
Konvertering fra fyllingsgrad til kilogram krever en ekstra modell basert på avfallstype og historiske data. Det er fortsatt et estimat, ikke en direkte måling av masse.
Spørsmålet er ikke bare «ToF eller ultralyd?». Spørsmålet er: hva måler vi, i hvilken container og under hvilke forhold?
Slik fungerer løsningen vår: Nivåsensor — iCober Bin Sensor. Slik brukes fyllingsdata i planleggingen: tømming etter fyllingsgrad. Mer om bruken av slike data: Nivåsensor — tømming etter tilstand, ikke etter kalender.
Tekniske kilder: STMicroelectronics — VL53L4CX, MaxBotix — hva som påvirker nøyaktigheten til ultralydsensorer (montering, strålebredde, hindringer og flere ekko), akustiske refleksjoner i buede stålbeholdere, Sensors 2022.