

Time-of-Flight czy ultradźwięki — czym mierzyć zapełnienie pojemnika
Ultradźwięki czy Time-of-Flight w pomiarze zapełnienia pojemnika? Co naprawdę decyduje: geometria kontenera, rodzaj odpadów i miejsce montażu.
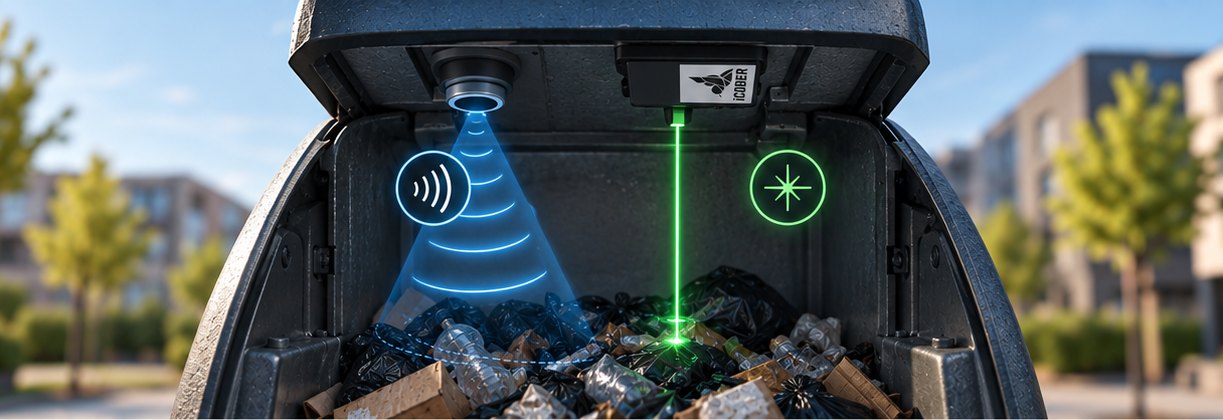
Czujnik zapełnienia nie waży odpadów i nie „widzi", ile kilogramów znajduje się w pojemniku. Robi coś znacznie prostszego: mierzy odległość od czujnika do powierzchni odpadów. Im mniejsza odległość, tym większe zapełnienie.
Do wykonania takiego pomiaru można wykorzystać różne technologie. Dwie popularne metody to ultradźwięki oraz optyczny Time-of-Flight (ToF).
Zasada jest podobna: wysłać sygnał w kierunku odpadów i na podstawie jego powrotu określić odległość. Różnica polega na rodzaju sygnału. Ultradźwięki wykorzystują falę akustyczną. Time-of-Flight wykorzystuje światło.
I właśnie ta różnica wpływa na zachowanie czujnika wewnątrz rzeczywistego pojemnika.
Stożek kontra węższe pole pomiaru
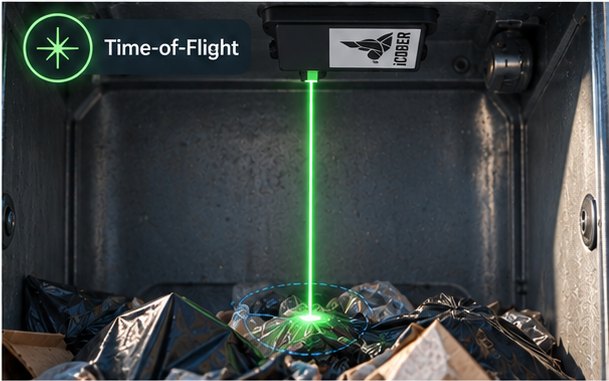
To jedna z najważniejszych różnic praktycznych.
Ultradźwięki rozchodzą się w określonym polu wiązki. Im większa odległość od czujnika, tym większy obszar może znaleźć się w jego polu pomiarowym. Konkretna szerokość zależy oczywiście od konstrukcji zastosowanego przetwornika.
Jeżeli w tym obszarze znajdzie się wystający worek, element konstrukcji pojemnika albo inna przeszkoda dająca silne echo, może ona wpłynąć na wynik.
Czujniki optyczne ToF również nie mierzą idealnego matematycznego punktu. Mają określone pole widzenia — FoV (Field of View), które zależy od konkretnego sensora i jego konfiguracji.
Może ono być jednak znacznie węższe i bardziej kontrolowane niż obszar obserwowany przez typowy czujnik ultradźwiękowy. Dzięki temu łatwiej skierować pomiar dokładnie tam, gdzie chcemy mierzyć powierzchnię odpadów.
To ma znaczenie, ponieważ zawartość pojemnika prawie nigdy nie tworzy idealnie płaskiej powierzchni.
Dlaczego geometria kontenera ma znaczenie
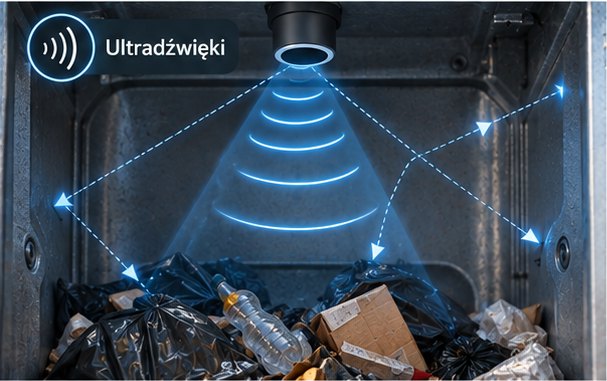
W rzeczywistym pojemniku sygnał nie pracuje w pustej przestrzeni laboratoryjnej. W środku znajdują się ściany, wsporniki, krawędzie, elementy konstrukcyjne i same odpady.
W przypadku ultradźwięków wszystkie te elementy mogą tworzyć dodatkowe odbicia. Dlatego producenci czujników ultradźwiękowych zwracają szczególną uwagę na miejsce montażu, szerokość wiązki oraz obecność przeszkód w jej polu.
W metalowym kontenerze problem może być szczególnie widoczny, ponieważ twarde powierzchnie bardzo dobrze odbijają fale akustyczne.
Nie oznacza to, że ultradźwięki nie działają w metalowych pojemnikach. Dobrze dobrany sensor, właściwe miejsce montażu i odpowiednia filtracja sygnału mogą dawać bardzo dobre rezultaty. Oznacza to jednak, że geometria wnętrza ma duży wpływ na jakość pomiaru.
W przypadku optycznego ToF łatwiej ograniczyć obserwowany obszar i skierować pomiar na konkretną część zawartości pojemnika.
Co jeszcze wpływa na ultradźwięki
Rodzaj powierzchni. Miękkie, porowate lub nieregularne materiały mogą dawać słabsze albo bardziej rozproszone echo niż twarda, płaska powierzchnia. W pojemniku na tekstylia nie jest to sytuacja wyjątkowa — jest to normalny stan pracy.
Temperatura. Prędkość dźwięku w powietrzu zmienia się wraz z temperaturą. Dlatego dokładny system ultradźwiękowy powinien uwzględniać ten efekt lub stosować odpowiednią kompensację.
Przeszkody. Element konstrukcyjny znajdujący się w polu wiązki może zostać potraktowany jako cel. Z tego powodu odpowiednie umiejscowienie czujnika jest równie ważne jak sam sensor.
Słabe lub wielokrotne echo. Algorytm musi rozpoznać, który odebrany sygnał odpowiada rzeczywistej powierzchni odpadów. W trudnej geometrii nie zawsze jest to oczywiste.
ToF również ma ograniczenia
Time-of-Flight nie jest technologią pozbawioną ograniczeń. Optyczny ToF zależy między innymi od reflektancji mierzonej powierzchni, światła otoczenia, zabrudzenia optyki oraz pola widzenia sensora.
Bardzo słabo odbijająca powierzchnia może ograniczyć maksymalny użyteczny zasięg. Silne światło padające bezpośrednio na sensor również może pogorszyć warunki pomiaru.
W zamkniętym pojemniku wpływ światła słonecznego jest zwykle mniejszy niż w zastosowaniu na otwartej przestrzeni, ale nadal trzeba uwzględnić sposób montażu urządzenia.
Dlatego nie istnieje technologia, którą można bezwarunkowo nazwać najlepszą. Liczy się cały układ: sensor, pojemnik, rodzaj odpadów, miejsce montażu i sposób obróbki danych.
Nie porównujmy technologii jedną liczbą
Można znaleźć zestawienia mówiące, że ultradźwięki mają określoną dokładność, a ToF inną. Takie porównanie jest jednak zbyt dużym uproszczeniem: parametry należą do konkretnego sensora badanego w określonych warunkach, a nie do całej technologii.
Dlatego zamiast uniwersalnych wartości procentowych lepiej porównać cechy istotne w rzeczywistym pojemniku:
| ultradźwięki | Time-of-Flight | |
|---|---|---|
| medium pomiarowe | fala akustyczna | światło |
| pole pomiaru | szerokie, zależne od kształtu wiązki | węższe — sensor obserwuje wybrany fragment wnętrza |
| elementy w polu pomiaru | dają dodatkowe echo, które trzeba odróżnić od odpadów | liczą się tylko wtedy, gdy stoją w torze wiązki |
| temperatura powietrza | wpływa na prędkość dźwięku | nie wpływa w ten sam sposób |
| słabo odbijająca powierzchnia | zwykle bez znaczenia | może ograniczać zasięg |
| światło otoczenia | bez znaczenia dla zasady pomiaru | może wpływać na osiągi |
| metalowe ściany | mogą powodować odbicia akustyczne | brak odbić akustycznych |
Co wybraliśmy i dlaczego
W iCober Bin Sensor wykorzystujemy Time-of-Flight. Nie dlatego, że ultradźwięki są złą technologią — w wielu zastosowaniach działają bardzo dobrze.
W naszym przypadku istotne było jednak środowisko, w którym urządzenie ma pracować: pojemniki na odpady, w tym konstrukcje metalowe, podziemne i półpodziemne, z nierówną powierzchnią zawartości.
Chcieliśmy możliwie dobrze kontrolować obszar, z którego pochodzi pomiar, i ograniczyć wpływ elementów znajdujących się poza nim. ToF dobrze pasuje do takiego założenia.
W praktyce wykorzystujemy układ STMicroelectronics VL53L4CX.
Jeden pomiar nadal nie wystarcza
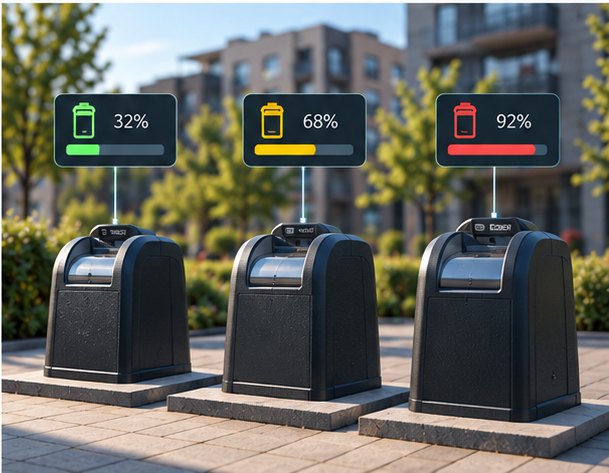
Wybór ToF nie rozwiązuje jeszcze jednego podstawowego problemu: odpady nie tworzą płaskiej powierzchni.
Pod czujnikiem może akurat znaleźć się wystający worek. Chwilę później może się przesunąć. Kolejny odpad może wpaść obok, mimo że rzeczywista objętość zajęta w pojemniku wzrosła.
Dlatego pojedynczy odczyt nie powinien automatycznie oznaczać nowego poziomu zapełnienia.
Pomaga tu sama konstrukcja sensora. VL53L4CX rozpoznaje kilka celów naraz: jeżeli w polu pomiaru znajdzie się wystający worek, a pod nim albo za nim właściwa powierzchnia odpadów, urządzenie widzi oba odbicia na różnych odległościach, zamiast zatrzymywać się na pierwszym. Tę funkcję mamy wdrożoną i sprawdzoną pomiarami.
W iCober analizujemy serię pomiarów i ich zachowanie w czasie, zamiast traktować każdy pojedynczy wynik jako bezwzględną prawdę. Dopiero z takiej serii powstaje informacja użyteczna dla operatora.
Dobrym przykładem jest kontener na tekstylia w Gdyni, gdzie zawartość z natury układa się bardzo nieregularnie.
Czego nie zmierzy ani ToF, ani ultradźwięk
Ani ultradźwięki, ani ToF nie mierzą masy odpadów. Mierzą odległość do powierzchni, a na tej podstawie system szacuje poziom zapełnienia.
Pojemnik wypełniony w połowie lekkimi opakowaniami i pojemnik wypełniony do tej samej wysokości ciężkimi odpadami mogą więc pokazać podobny poziom zapełnienia, mimo że ich masa będzie zupełnie inna.
Przeliczenie poziomu na kilogramy wymaga dodatkowego modelu opartego na rodzaju odpadów i danych historycznych. To nadal jest estymacja, a nie bezpośredni pomiar masy.
Nie pytamy tylko „ToF czy ultradźwięki?". Pytamy: co mierzymy, w jakim pojemniku i w jakich warunkach?
Jak działa nasze rozwiązanie: Czujnik zapełnienia — iCober Bin Sensor. Jak wykorzystać pomiar w praktyce: odbiór pojemników według zapełnienia. Więcej o samym zastosowaniu danych: Czujnik zapełnienia — odbiór według stanu, nie kalendarza.
Źródła techniczne: STMicroelectronics — VL53L4CX, MaxBotix — co wpływa na dokładność czujnika ultradźwiękowego (montaż, szerokość wiązki, przeszkody i wielokrotne echa), odbicia akustyczne w zakrzywionych zbiornikach stalowych, Sensors 2022.